今天学习分享激光基础系列——激光扫描振镜,包括核心原理、控制逻辑等。 在精密激光技术中,激光扫描振镜是当之无愧的核心执行单元 。从毫米级的工业打标到微米级的增材制造,扫描振镜以其无与伦比的速度与精度,成为推动技术进步的关键力量。
然而,对于大多数从事激光应用开发的工程师而言,扫描振镜往往既熟悉又神秘。当激光增材面临拐角过烧时,我们该如何从控制层面根除?当需要在大尺寸工件上实现无缝加工时,传统的“步进-扫描”模式为何会引入拼接误差,而“镜台联动”(IFOV)技术又是如何解决的?为何小孔径振镜速度极快,而大孔径振镜却相对迟缓,这背后隐藏着怎样的核心物理矛盾?
本文将探究激光扫描振镜的核心原理及其背后的物理与控制逻辑:
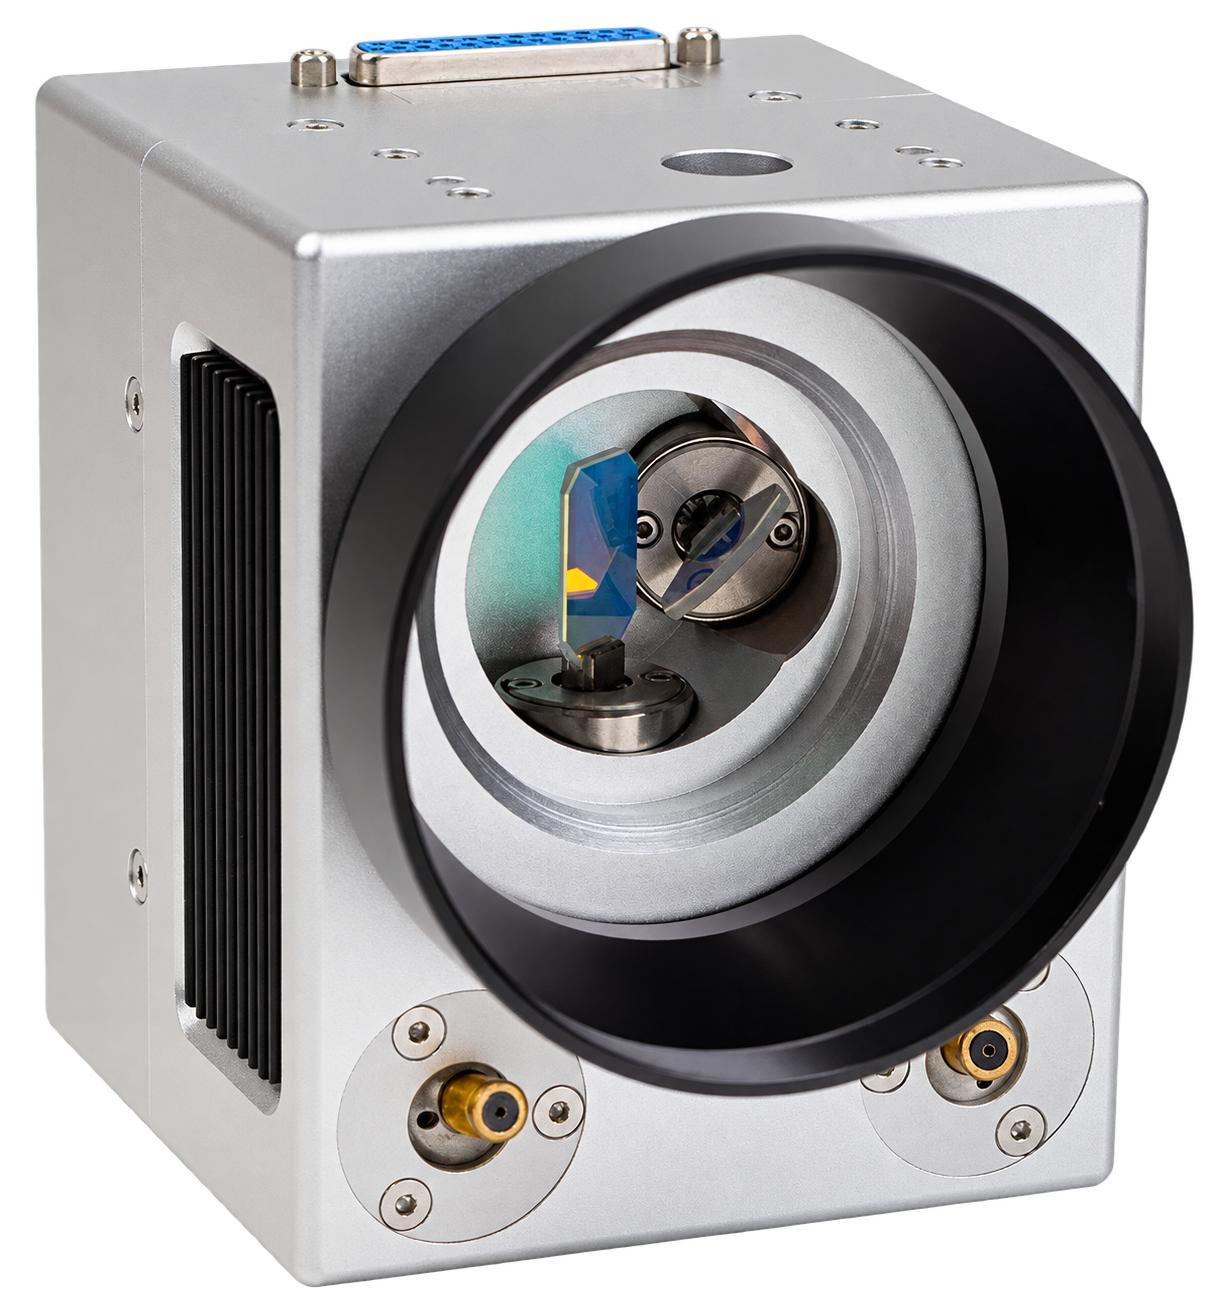
光束的运动如何被驱动?其核心的电机惯量与光学孔径之间存在着怎样不可调和的矛盾? 指令与执行之间存在着怎样的鸿沟?系统是仅仅被动地追赶目标(跟踪误差),还是能够主动地预判路径(前馈控制)? 在微秒级的响应中,系统稳定性如何保障?抖动与热漂移究竟源于何处? 当振镜与运动平台协同工作时,运动指令是如何被智能分解与调度的?如何从根本上消除拼接误差? 某SG7210型号扫描振镜 要理解一套复杂的系统,我们首先要回到它的核心,本部分将聚焦扫描振镜技术相关的基础物理和概念。
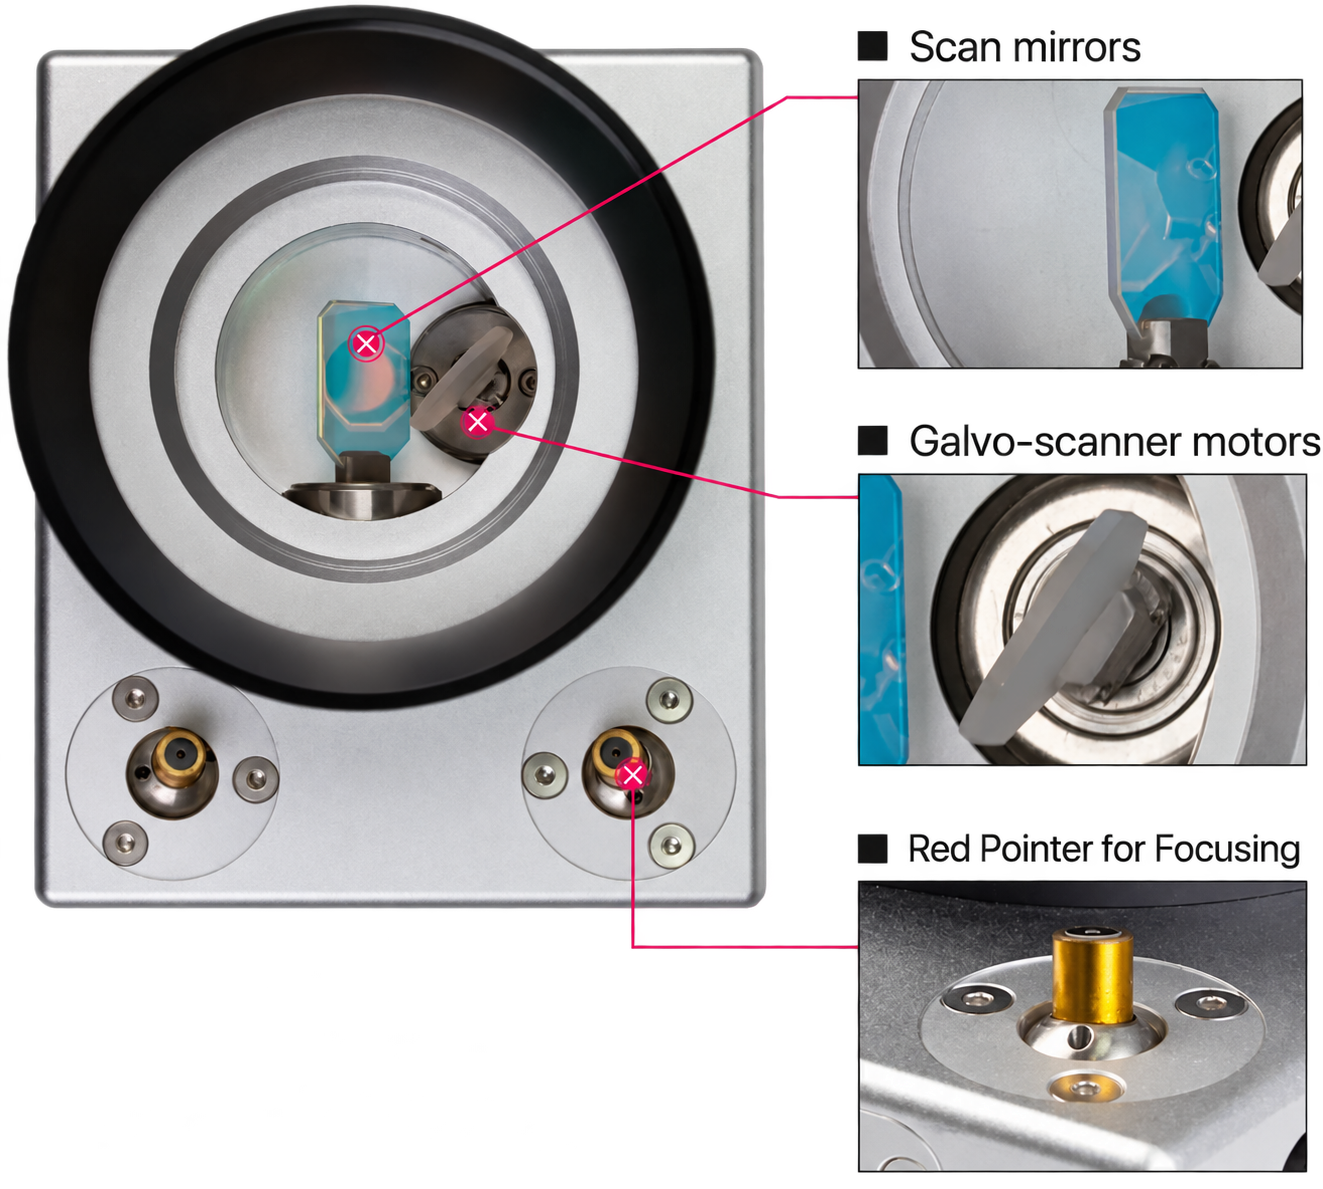
扫描振镜各部件 激光扫描的本质,就是对激光束进行精确可控的偏转 。如果没有偏转,激光器发出的只是一束静态的光,应用场景非常有限。通过扫描技术,这束静态的光变成了动态的、可以指哪打哪,从而极大地扩展了激光在加工、打标、成像等领域的应用。
为了实现偏转,业界发展了多种技术,各有优劣:
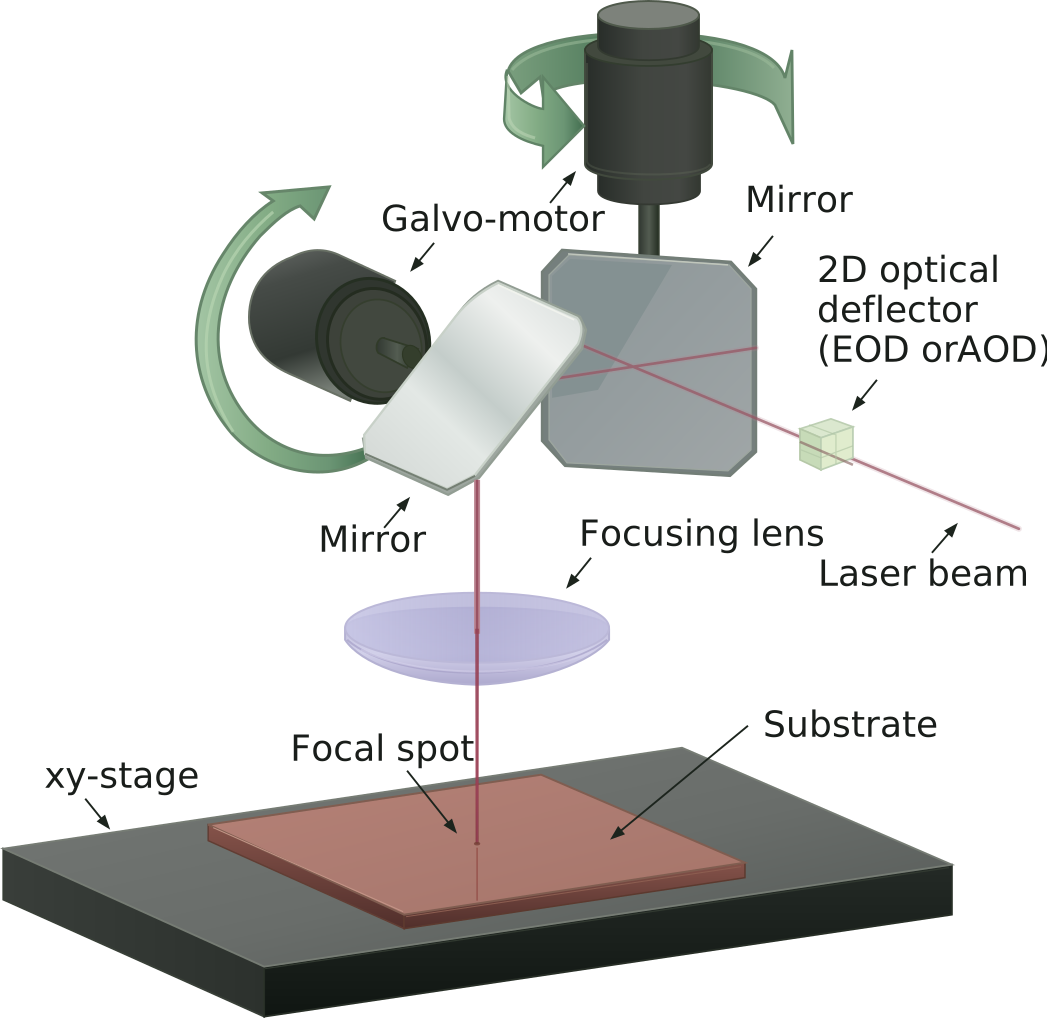
旋转多面镜: 速度极快,但通常只能进行周期性的一维扫描,像滚筒印刷一样。声光/电光偏转器: 响应速度很快(纳秒级),但偏转角度和光束口径非常有限。扫描振镜: 具备卓越的速度、高精度和灵活的矢量寻址能力 等,可以根据计算机指令,将激光束快速、精确地引导至工作平面内的任意位置。激光扫描仪:扫描振镜+电光/声光偏转器(EOD/AOD) 从根本上说,扫描振镜是一种特殊的、高精度的摆动电机 。其工作原理基于一个经典的物理定律:洛伦兹力 。
工作原理: 当一个通电的线圈被置于永磁体产生的磁场中时,它会受到一个力矩的作用而发生旋转。这个力矩的大小与通过线圈的电流成正比。
其原理与电流计完全相同。 在电流计中,电流驱动线圈,线圈带动指针偏转,指针偏转的角度直接反映了电流的大小。
在扫描振镜中,我们用一面高反射率的镜片 取代了指针。驱动电流控制了镜片的偏转角度,通过一个精密的伺服控制系统 ,振镜并非连续旋转,而是精准地稳定在由输入信号决定的目标角度上。驱动板将输入的电压信号转换为精确的驱动电流,从而实现对镜片角度的精确控制。
一个典型的二维(2D)扫描头由两个扫描振镜组成,它们的旋转轴相互垂直 安装。
激光束首先入射到第一个镜片(通常定义为X轴 ) 经X镜反射后,光束再入射到第二个镜片(Y轴 ) 通过计算机独立控制这两个镜片的偏转角度,系统就能够将激光光斑精确地引导至二维工作平面内的任意(X,Y)坐标。这种基于矢量的随机寻址能力 ,是扫描振镜相对于多面镜等光栅式扫描系统的核心优势。
扫描振镜的运动主要分为两种基本模式,这两种模式由激光的开关状态决定,并由控制系统精确同步。
跳转运动: 这是激光关闭 状态下的重新定位。在此期间不进行任何加工,因此振镜会以其所能达到的最高速度和加速度移动到下一个加工任务的起始点。打标运动: 这是激光开启 状态下的加工。在此模式下,振镜的运动速度受到严格控制,以满足特定的工艺要求。剖析至此,我们触及了扫描振镜设计中的一个核心矛盾:
追求速度: 为了获得极高的加速度,电机必须产生强大的力矩;同时,转子(包括镜片、轴等)的转动惯量必须尽可能小 。惯量越小,启动和停止就越快。追求功率和质量: 为了完整地容纳激光束,避免能量被镜片边缘裁切掉,导致能量损失或光束质量下降,镜片的尺寸(通光孔径)必须足够大 。特别是在高功率应用中很重要。这两个需求是直接冲突的:大尺寸的镜片必然带来更大的质量和转动惯量 。这就解释了为什么不存在一个万能的扫描振镜,市面上的产品系列会涵盖从3mm到50mm甚至更大的不同孔径。
小孔径振镜: 惯量小,速度极快,适用于小光斑、高动态的应用,如生物医学成像。大孔径振镜: 惯量大,速度较慢,但能承受高功率激光,主要应用于激光焊接、切割和3D打印等。因此,振镜的选择总是在特定应用对速度和功率处理能力之间进行的权衡与优化。
一个高性能的扫描系统并非只是单个振镜,而是由多个关键组件协同工作的精密系统。
一个典型的系统工作流程 如下:
激光源产生激光束 光束经过上游的扩束镜进行准直和整形 整形后的光束进入扫描头,先后被X/Y振镜镜片偏转 偏转后的光束通过F-Theta场镜,被聚焦并线性化 最终,聚焦的光斑作用在工件表面 整个过程由控制卡和控制软件精确控制,形成一个从数字指令到物理加工的完整闭环。
扫描振镜系统示意图 振镜电机直接决定了系统的动态性能,主要由三部分构成:
定子与转子:
动磁式: 磁钢作为转子的一部分,线圈固定在定子上,这是当前高性能系统的主流选择。其优点是转子结构简单、惯量低,因此系统能达到更高的谐振频率,实现更快的响应时间。动圈式: 线圈作为转子的一部分,磁钢固定。这种设计虽然力矩效率更高,但线圈本身的体积和质量导致转子惯量较大,限制了其最高响应速度。轴承: 是确保电机长期稳定可靠运行的关键。通常采用高质量、经过轴向预紧的精密滚珠轴承,以保证转子无背隙、高刚性、低摩擦,并具有极长的使用寿命。
镜片的性能直接影响系统的光学质量和功率承受能力。
孔径: 镜片的有效通光直径,它决定了系统能处理的最大光束直径。
基底材料:
硅(Si):具有良好的热导率和高刚性,是中高功率红外激光(如CO₂和光纤激光)的常用选择。 熔融石英:具有极低的热膨胀系数,在温度变化时形变极小。因此,它是紫外激光和超快激光应用的首选材料,以避免热透镜效应导致焦点漂移。 镀膜: 镜片表面会镀上多层电介质膜,以在特定波长下实现极高的反射率,通常>99.5% 。
如果没有F-Theta透镜,扫描系统会面临两个致命问题:
场曲: 标准的聚焦透镜会将光束聚焦到一个曲面上,而不是一个平面。非线性与枕形失真: 在平面上,光斑的位移y'与扫描角度θ的正切值成正比,即y'=f·tan(θ)。这意味着,当镜片以恒定的角速度扫描时,工作平面上的光斑移动速度会变化(边缘快,中心慢 )。这不仅导致能量密度不均,还会产生枕形失真 ,一个正方形会被扫描成一个枕头形状。F-Theta透镜(或称场镜) 是一种经过特殊设计的多镜片组合。它被精确地设计用来引入一定的桶形失真,这种桶形失真恰好可以抵消扫描本身产生的枕形失真和非线性效应,最终使得光斑在平面上的位移与扫描角度近似成线性关系(y'≈f·θ) 。
核心功能总结如下:
线性化扫描: 确保振镜匀速转动时,光斑也匀速移动。平场聚焦: 确保在整个扫描场内,光斑始终保持聚焦。均匀点径: 在整个扫描场内提供均匀的能量密度。无F-Theta透镜 有F-Theta透镜:引入桶形畸变 在激光进入扫描头之前,通常会使用扩束镜,这是实现高精度加工的关键。
主要功能: 作为一个无焦望远镜系统,它用于增大准直激光束的直径 。
核心作用:减小发散角。 当光束直径被扩大M倍时,其远场发散角会减小为原来的1/M。由于聚焦后的光斑尺寸与入射光束的发散角成正比,因此减小发散角是获得更小聚焦光斑(即更高加工分辨率)的关键 。
有哪些设计类型?
开普勒式: 由两个正透镜组成,中间有实焦点 ,适合需要空间滤波的应用,但在高功率下易导致空气击穿。伽利略式: 由一个负透镜和一个正透镜组成,无内部焦点 ,结构更紧凑,是工业系统中最常见的类型。扩束镜:开普勒式&伽利略式 本部分将深入阐释扫描振镜如何通过高速、高精度的闭环伺服系统,实现其卓越的速度和精度。
开环系统: 只管发出指令,不管执行结果。无法感知自身实际位置,极易受到漂移、负载变化和环境干扰的影响。闭环系统: 利用反馈来持续监控并校正其输出,扫描振镜的性能完全依赖于此。闭环系统基本工作机制是:不断地将指令位置 (来自控制软件)与实际位置 (来自振镜内置的位置检测器)进行比较。这两者之间的差异被称为位置误差 ,这个误差信号是整个控制回路的驱动力,目标就是实时地将该误差驱动至零。
一个完整的控制周期,信号流如下:
软件指令: 用户在软件中设计的图形被解析为一系列(X,Y)目标坐标点。控制卡处理: 控制卡(RTC板)接收这些坐标,并按特定通信协议(如XY2-100)生成数字指令信号,发送给伺服驱动器。误差计算: 驱动器同时接收来自控制卡的指令信号 和来自振镜位置检测器的反馈信号 。内部的数字信号处理器(DSP)或电路将两者进行比较,计算出瞬时的位置误差 。驱动电流生成: 伺服放大器根据位置误差的大小和方向,通过控制算法(如PID)生成一个精确的驱动电流,施加到振镜电机的线圈上。误差大时,产生大电流,驱动电机快速向目标移动;误差小时,电流相应减小,实现平稳、无超调的精确定位。电机偏转与新反馈: 电流产生力矩,驱动镜片旋转。镜片位置的改变立即被位置检测器捕捉到,生成新的反馈信号。这个“指令→反馈→误差计算→驱动” 的循环以每秒数千甚至数万次的频率不断重复,从而实现对镜片位置的动态、精确控制。
扫描振镜闭环控制系统 位置检测器是闭环伺服系统中最关键的传感器,其性能直接决定了系统的最终精度、分辨率和稳定性。
常见类型:
光学式(模拟): 一个红外LED照亮固定在转子轴上的遮光片,当转子旋转时,遮光片在光电二极管阵列上投下的阴影随之改变。通过测量差分电流,可以精确换算出转子角度。电容式(模拟): 通过测量随转子旋转而变化的电容值来确定角度。数字编码器(光栅式): 一个高分辨率的光栅盘固定在转轴上,由光学读数头读取。能直接输出数字化的角度信号,可提供极高的定位精度、分辨率和极低的长期漂移,常用于顶级系统。从模拟到数字 ,这是现代扫描振镜性能实现飞跃的根本原因。
模拟控制(旧技术):
缺点:易受电磁干扰和噪声影响;调谐繁琐,依赖手动调节电位器,且更换组件通常需要返厂处理;控制逻辑固化,无法灵活调整。
数字控制(现代主流):
实现:使用高速数字信号处理器(DSP)在固件中执行控制算法。
优势:
抗干扰性强: 数字通信协议(如XY2-100)本身对噪声不敏感。高级算法: 能够实现远比PID复杂的预测性控制。例如,基于模型的前馈控制(Look-ahead),可提前消除跟踪误差。模拟与数字有何本质区别?
模拟伺服是被动的,它看到误差,然后做出反应,总是在追赶指令,因此必然存在跟踪误差。而数字伺服是主动的、预测性的 ,它能预知路径,提前规划,从而实现“零跟踪误差”扫描。这也从根本上解决了增材制造中的拐角过烧等关键应用难题。
打标/写入速度 (MarkingSpeed):单位通常为mm/s或字符/秒(cps),直接衡量应用的生产效率。定位/跳转速度 (JumpSpeed):激光关闭时,在两点间移动的速度,决定了加工步骤之间的等待时间。阶跃响应时间 (StepResponseTime):镜片移动特定角度步长并稳定在公差范围内所需的时间。衡量动态响应能力的基本指标,时间越短,吞吐量越高。精度 (Accuracy):在整个扫描场内,实际位置与指令位置的符合程度。重复性 (Repeatability):从不同方向多次返回到同一点的能力,通常比绝对精度更重要 。分辨率 (Resolution):振镜能被指令移动并分辨的最小角度增量。热漂移 (ThermalDrift):由于内部温度变化,导致位置(零点和增益)随时间缓慢变化。是长时间加工中的主要误差来源 。抖动 (Jitter):在指令位置静止时,镜片围绕该位置的微小高频振荡。高抖动会降低加工边缘的质量和光滑度。当我们将单个振镜系统放大到包含大型运动平台的复杂应用时,传统控制架构的瓶颈便显现出来。
惯性约束: XY平台惯性大,限制了整体加工效率和动态响应。视场局限: 振镜的扫描范围就那么大,比如100x100mm,要加工一个500x500mm的工件,就必须把图形切成25块,一块一块地加工。这种方式极易在拼接处产生拼接误差。协调缺失: 传统架构里,平台和振镜是两个独立的系统。当给上位机下达一个指令,先让平台移动到位置A,等平台停稳后,再命令振镜开始扫描,两者之间只是简单的顺序执行。控制失真: 传统控制环路的延迟和误差,会让实际的激光轨迹与设计的图形不符。拼接误差 为实现微米级精度,必须校正系统固有的几何畸变。
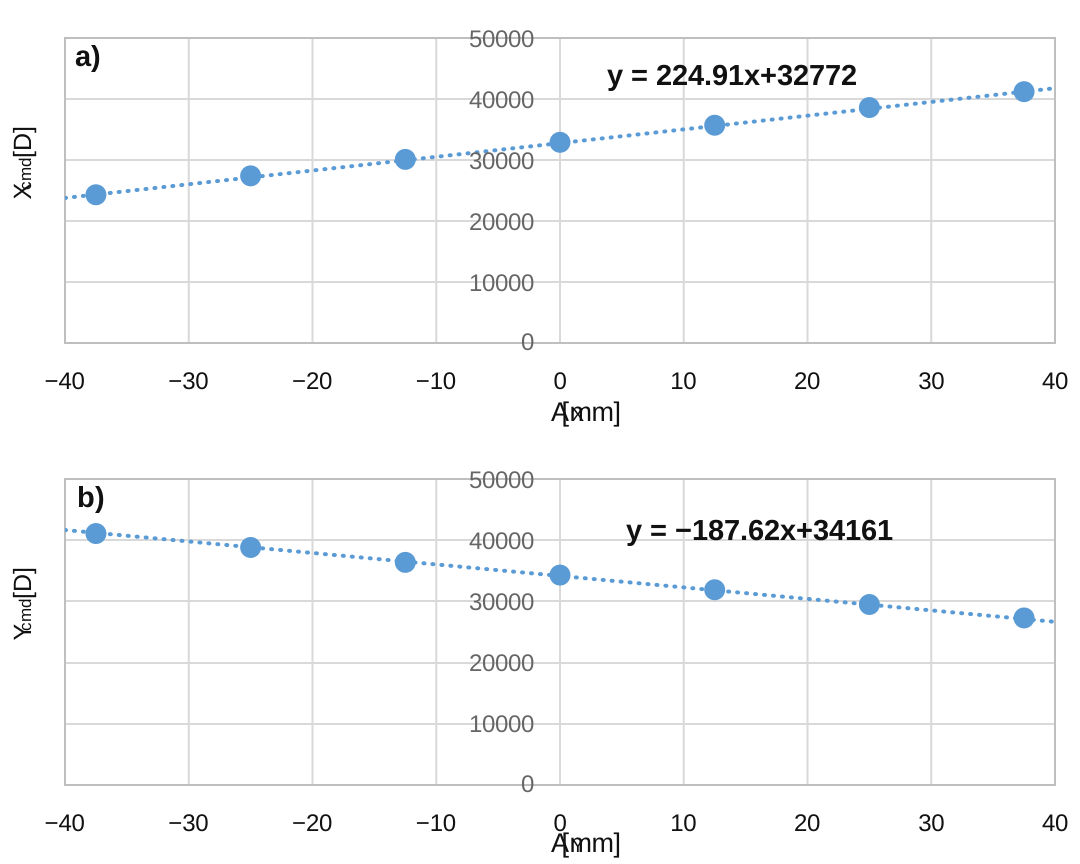
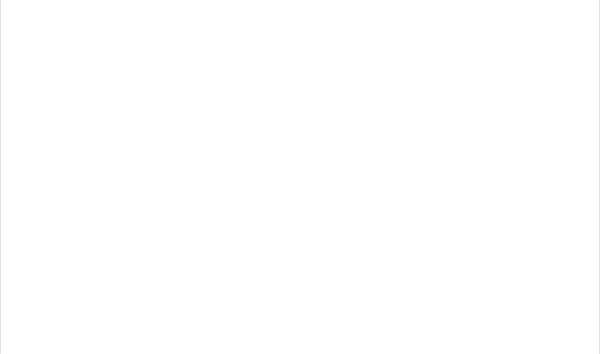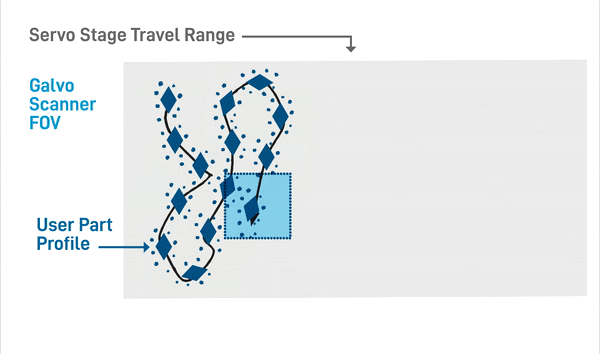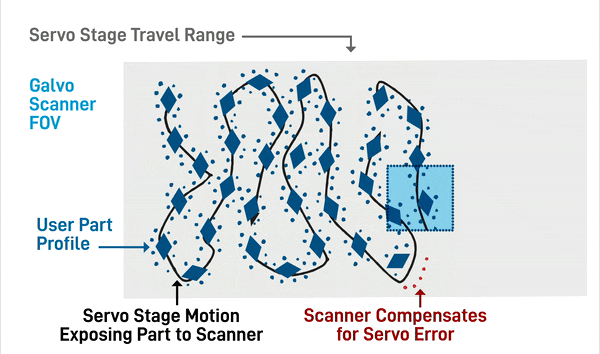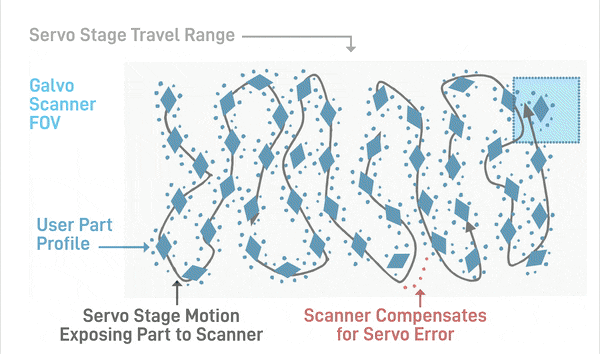
传统方法: 查找表(LUT)。通过测量上千个点的误差来建立补偿表,过程繁琐耗时,且精度依赖于点密度。现代方法: 基于稀疏数据的物理建模。仅需测量少量点,如5x5=25点,通过一个综合的数学模型来描述整个系统的物理行为。一旦模型被标定,就能精确计算出视场内任意一点的畸变。查找表方式校正:将测量点映射到数字指令,从而确定振镜校准函数 这项技术也叫镜台联动或协同扫描,此技术彻底颠覆了“步进-扫描”模式。它通过一个统一的智能控制器,将振镜和XY平台整合成一个无缝协作的统一运动系统。
如何实现统一运动?
长距离、平缓的运动(低频部分) → 平台来完成。 高动态、复杂的细节(高频部分,如拐角、小圆弧) → 交给振镜完成。 “防错”(如SCANLAB/ACS): 通过前瞻性的轨迹规划,预先计算出一条两个系统都能完美跟踪的优化路径。“纠错”(如Aerotech): 通过实时反馈,让振镜主动补偿平台产生的动态跟踪误差,确保最终位置的绝对精确。Aerotech IFOV技术 有了算法,还需要有高保真的执行机构,才能确保最终效果。
传统控制器→驱动器→电机这种多层传递会带来延迟。现代控制器则绕过了中间的驱动器,直接向电机发送最底层的PWM控制信号,并接收来自电机最直接、高速的位置反馈。从而极大降低了延迟,提升了动态响应。
传统方式按时间触发,每隔固定时间发射一个激光脉冲。PSO方式是按空间距离触发,比如每移动5微米,发射一个脉冲,无论系统跑得快还是慢,激光能量在路径上的分布都是均匀的。这从根本上保证了加工能量的一致性解决了序言提到的拐角过烧 问题。
有无PSO对比 通过功率校正映射和模拟量矢量跟踪等技术,控制器可以根据光斑位置和运动速度实时调整激光功率,确保在整个加工过程中实现恒定的能量密度。
以上这一切技术的最终目的,是实现工艺参数的不变性 。
对工程师来说,这意味着:设定的工艺参数,如线能量密度、光斑重叠率,就是最终在工件上能实现的物理效果。 无须再凭经验反复试错、调整参数来补偿设备的动态缺陷。
扫描振镜已不再是一个简单的二维光束偏转器,而是演变为一个多轴、富含传感器、高度集成的光子加工子系统。
过去,它是一个独立的执行组件。 一个封装了电机和反射镜的设备,其核心任务是根据输入信号完成光束偏转。
现在,它是一个集成的功能单元。 它在物理上集成了Z轴调焦模块,在控制上内置了数字控制器,并通过诊断数据流,实时提供其运行状态和性能指标。
那么,未来呢? 是否有可能与其他运动设备,如机器人、运动平台等,进行深度数据交互和协同作业,实现所谓真正的智能制造。
Römer, G.R.B.E.; Bechtold, P. Electro-Optic and Acousto-Optic Laser Beam Scanners. Phys. Procedia2014, 56, 29–39, doi:10.1016/j.phpro.2014.08.092. Cui, M.; Lu, L.; Zhang, Z.; Guan, Y. A Laser Scanner–Stage Synchronized System Supporting the Large-Area Precision Polishing of Additive-Manufactured Metallic Surfaces. Engineering2021, 7, 1732–1740, doi:10.1016/j.eng.2020.06.028. Lane, B.; Moylan, S.; Yeung, H.; Neira, J.; Chavez-Chao, J. Quasi-Static Position Calibration of the Galvanometer Scanner on the Additive Manufacturing Metrology Testbed; National Institute of Standards and Technology: Gaithersburg, MD, 2020; p. NIST TN 2099. https://www.aerotech.com/infinite-field-of-view-ifov-synchronizes-linear-or-rotary-servo-axes-with-laser-scanners/(在新标签页打开)